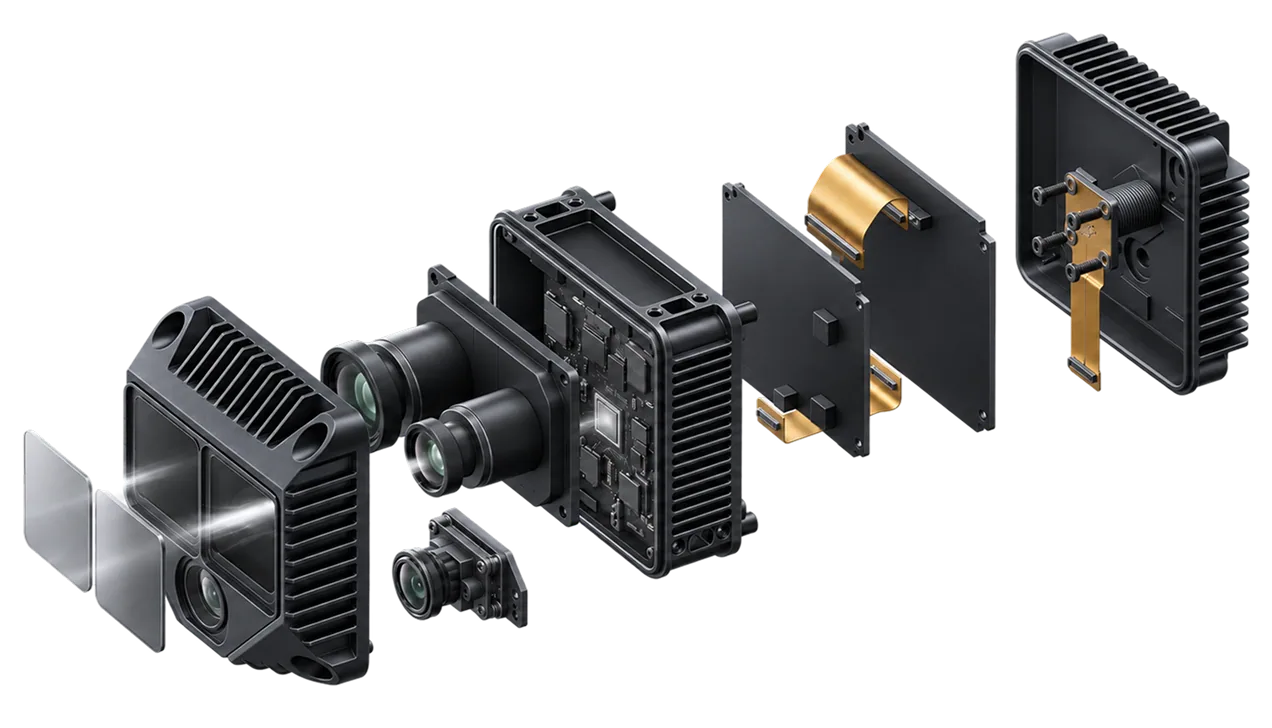
dToF 深度模组 · 测距
01 / 07- 深度分辨率
- 240 × 180
- 测距范围(Max)
- 25m @10% 反射率(<50Klux),50m @90% 反射率(<500lux)
- 测距范围(Min)
- 0.15m
- 点频
- 最高430,000 pts/s
- 测距精度
- ±3 cm @ 1σ [1]

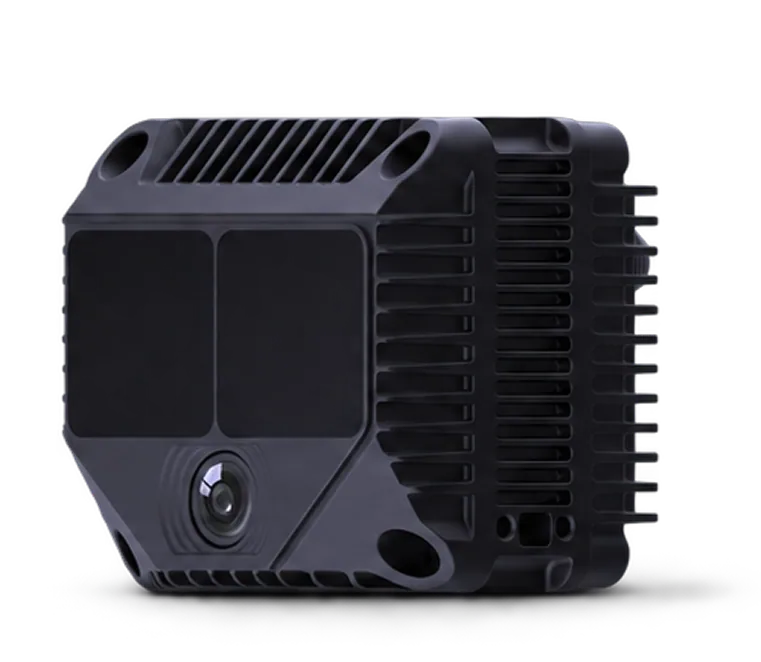
从一个紧凑的模块获取实时姿态、点云和运动轨迹。Odin1 Lite结合了RGB、IMU和LiDAR,并配备了板载MindSLAM®——让您可以专注于您的应用程序。
# ODIN ROS Driver — Quick Start

Requires an installed and sourced ROS 2 environment (Humble or Jazzy).

## 1. Get the driver

```bash
mkdir -p ~/odin_ws/src && cd ~/odin_ws/src
git clone --recurse-submodules <DRIVER_REPO_URL> ros_driver
```

The folder name must be `ros_driver` and it must sit directly under `~/odin_ws/src`.

## 2. Build

```bash
cd ~/odin_ws
source /opt/ros/humble/setup.bash
./src/ros_driver/script/build_ros2.sh
source install/setup.bash
```

On low-memory hosts, limit the build parallelism: `ODIN_BUILD_JOBS=2 ./src/ros_driver/script/build_ros2.sh`

## 3. Run

```bash
cd ~/odin_ws && source install/setup.bash

# Odin1Lite (single camera) / Odin2Special (dual camera)
ros2 launch odin_ros_driver_rev1 odin1Lite.launch.py
```

## 4. Get data

Open a second terminal:

```bash
cd ~/odin_ws && source install/setup.bash

ros2 topic hz /manifold/device0/cloud/raw
ros2 topic hz /manifold/device0/camera0/compressed
ros2 topic echo /manifold/device0/imu --once
```

## Launch options

| Option | Purpose |
| --- | --- |
| `device_ip:=192.168.1.251` | Skip broadcast discovery when the device IP is known |
| `start_rviz:=false` | Run without RViz |
| `image_width:=640 image_height:=544 image_fps:=30` | Select image resolution and frame rate |
| `tf_publish_rate:=50.0` | Republish TF at a fixed rate for RViz |

## Topics

Default prefix `/manifold/device0/`:

`cloud/raw`, `cloud/slam`, `camera0/compressed`, `camera1/compressed`, `imu`, `odometry_lf`, `odometry_hf`
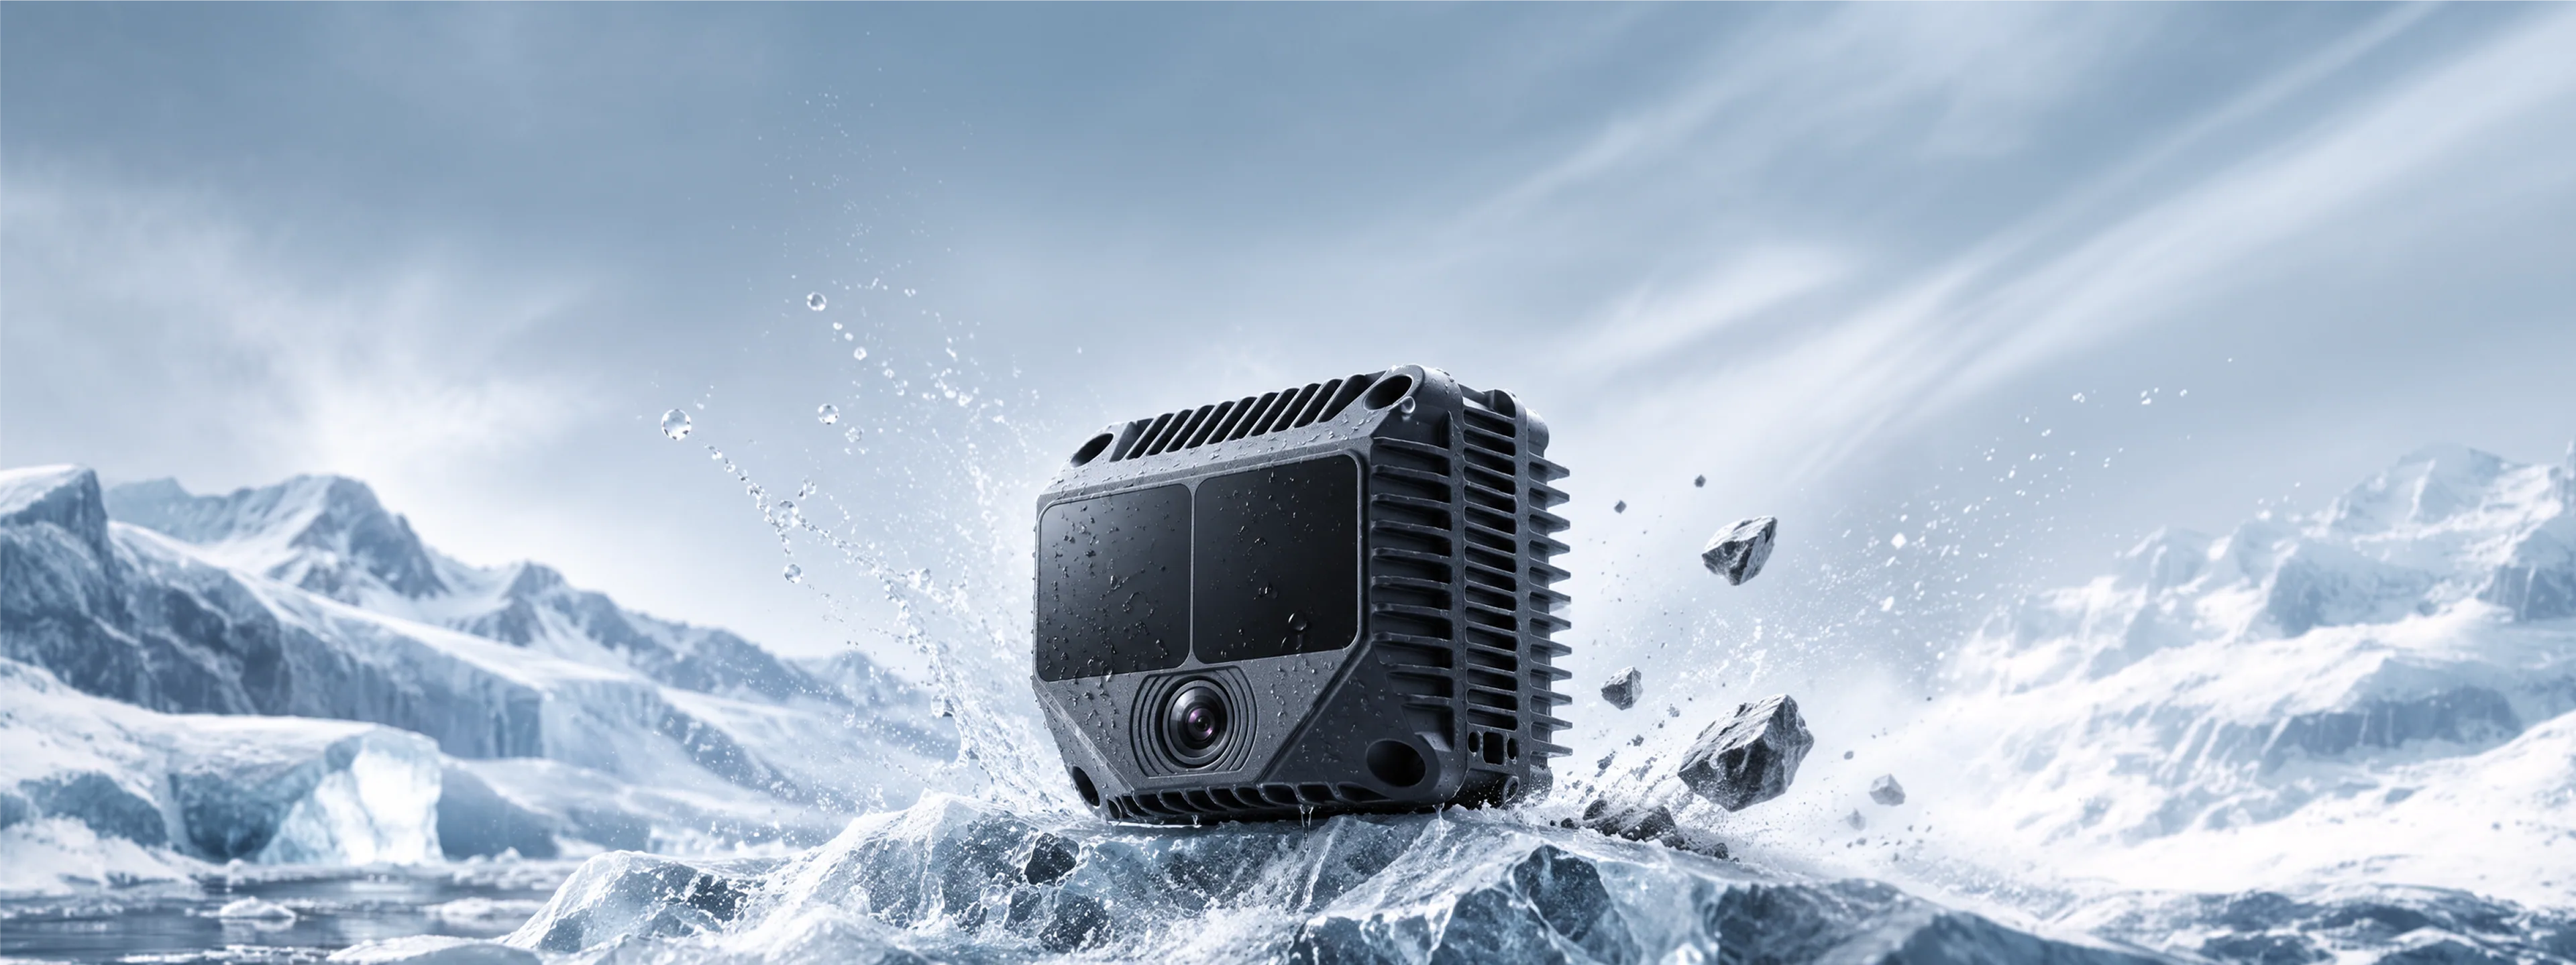
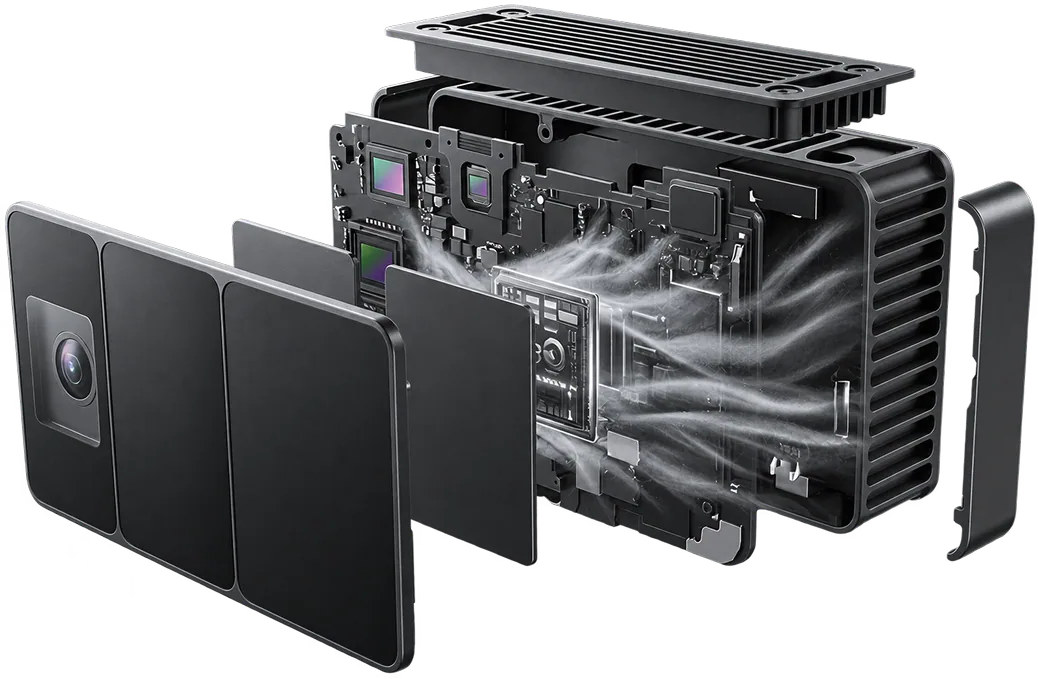
将深度感知与视觉信息融于一体,为空间智能提供硬件基础
自适应模式切换-dToF双模式
室外更远近距更清晰
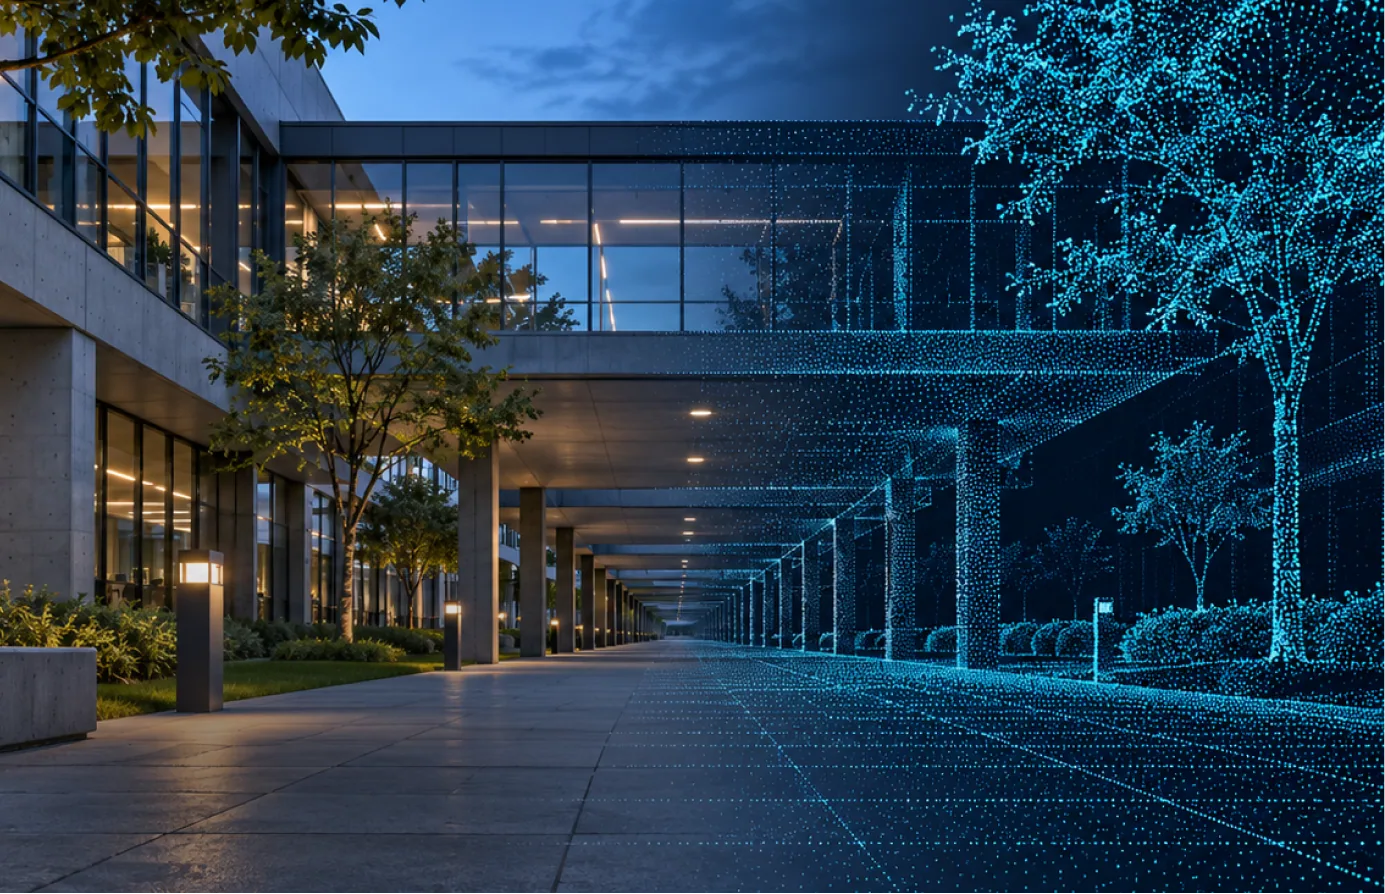
激光增强视觉里程计
全时全域3D定位
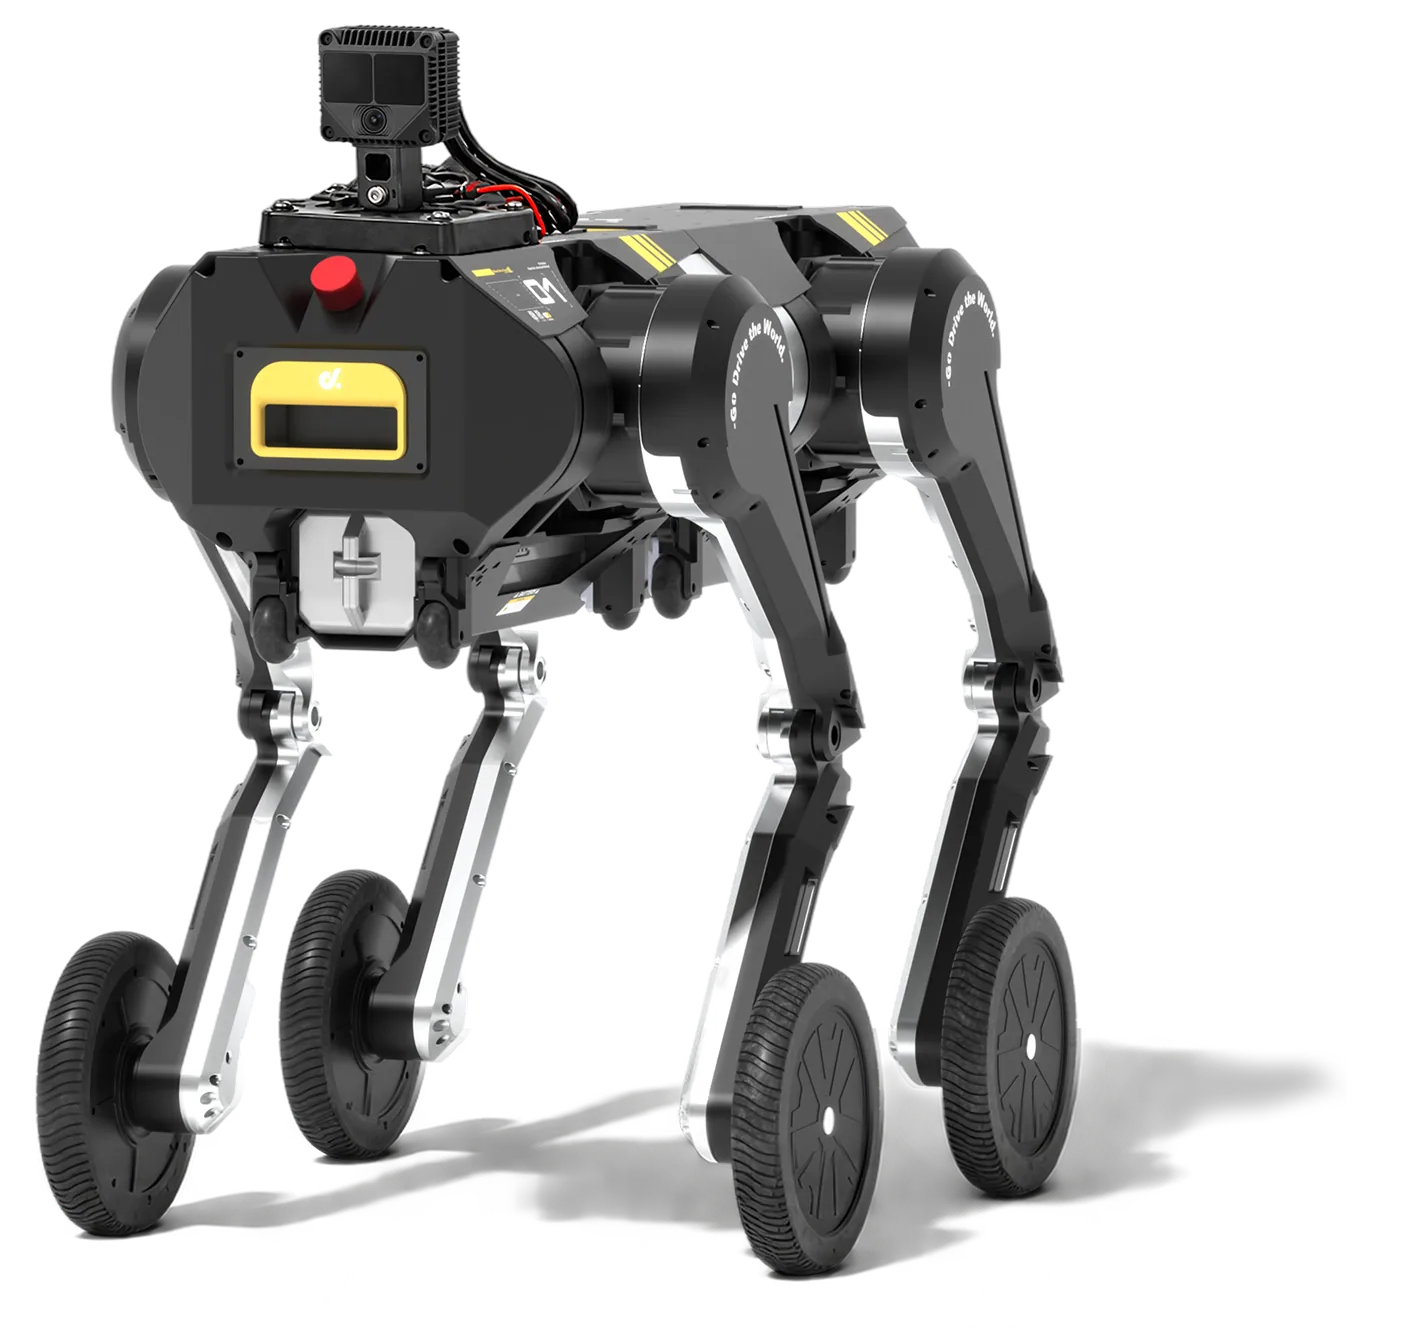
Odin1 Lite · 左右滑动查看完整参数 →
| 参数名称 | 参数名称 | 规格 / 数值 |
|---|---|---|
| dToF 深度模组 | 深度分辨率 | 240 × 180 |
| 测距范围(Max) | 25m @10% 反射率(<50Klux),50m @90% 反射率(<500lux) | |
| 测距范围(Min) | 0.15m | |
| 点频 | 最高430,000 pts/s | |
| 测距精度 | ±3 cm @ 1σ [1] | |
| 视场角(FOV, 水平 × 垂直) | 120° × 90° | |
| 角分辨率 | 0.5° × 0.5° | |
| 激光波长 | 940 nm | |
| 激光安全等级 | Class 1人眼安全 | |
| 帧率 | 最高10 FPS | |
| RGB 相机模组 | 分辨率 | 1280 * 1088 |
| 曝光方式 | 全局曝光(Global Shutter) | |
| FOV(H × V) | 121° H × 106° × 151° D | |
| 整机参数 | 内置SLAM定位精度 | ±2 cm + 0.2% [2] |
| 重量 | 274 g | |
| 体积 (L × W × D) (mm) | 约 69 mm × 69 mm × 58/66 mm(含航插) | |
| 功耗 | 额定 11 W,峰值24 W | |
| 防护等级 | IP66 | |
| 抗冲击 | 50 G × 5 ms | |
| 工作电压 | 9-24 V | |
| 工作温度 | -20°C ~ 45°C | |
| 存储温度 | -20°C ~ 60°C | |
| 数据输出 | 点云 | 真彩 SLAM/原始点云 |
| 照片 | 原始 RGB 图像 | |
| IMU | 高频原始数据 | |
| 位姿 | 高频旋转、位置数据 | |
| MindCloud 平台功能 | 全局优化 | |
| 生成 MESH 贴图文件 | ||
| 支持 .las, .obj, .e57, .usd 等主流三维格式输出三维成果 | ||
| 成果无缝对接英伟达 Omniverse | ||